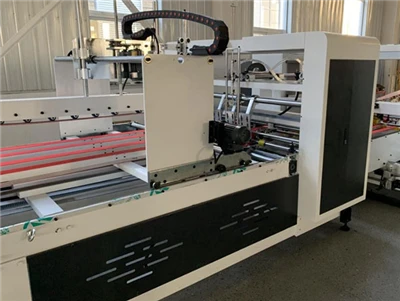
اتصال پالت ساز رباتیک به الفچسب پوشه فلکسو (FFG)خط با همگام سازی سه عنصر حیاتی، گلوگاه اجکتور{0} شمارنده را از بین می برد:ارتباط PLC-به{1}}PLC(از طریق PROFINET یا EtherNet/IP) برای دستور پخت خودکار و تطبیق سرعت،چند-انتخاب-از-Arm Tooling (EOAT)استفاده از گیره های سروو یا صفحات اسفنجی خلاء برای جابجایی 20+ بسته در دقیقه وطرح سلول L شکل فشردهادغام دستگاه پخش پالت اتوماتیک و طبقه بندی بسته. این یکپارچه سازی به FFG اجازه می دهد تا با ظرفیت مکانیکی 100٪ کار کند، که منجر به کاهش تقریباً{2}}کار در خروجی و یک دوره بازپرداخت کامل می شود.10 تا 16 ماهگی.
1. انتهای FFG-از-Line Bottleneck
برای درک اینکه چرا ادغام انتهای خط-- حیاتی است، باید دینامیک سرعت یک چسب پوشه Flexo مدرن را تحلیل کرد.
فازهای تبدیل FFG و موقعیت گلوگاه
اجکتور شمارنده کارتن های تمام شده را در بسته های مربعی (معمولاً 10 تا 25 جعبه در هر بسته) تحویل می دهد. اگر یک کارخانه یک FFG را با سرعت 18000 جعبه در ساعت کار کند، تقریباً 12 تا 25 بسته در دقیقه از خط خارج می شود.
برای جابجایی 20 بسته در دقیقه به صورت دستی به دو تا سه اپراتور نیاز دارد که تحت فشار فیزیکی مداوم کار کنند-بالا بردن، چرخاندن و چیدن بسته های مقوای سنگین تا ارتفاع 2 متر. خستگی اپراتور، ریز{4}}توقفها، و خطرات آسیب ارگونومیک ناگزیر ناظران را مجبور میکند تا FFG را تنها با 60 تا 70 درصد ظرفیت مکانیکی نامی آن اجرا کنند. دستیابی به کاملFFG انتهای-از-اتوماسیون خطاین محدودیت فیزیکی را از بین می برد و به ماشین تبدیل اجازه می دهد تا با دریچه گاز کامل کار کند.
2. معماری سیستم و مکانیک-یکپارچه سازی برق
اتصال یک بازوی رباتیک مفصلی به یک FFG نیازمند یک پل انتقال و ارتباط چند مرحله ای-است. هدف این است که یک جریان سریع از بسته های شل یا تسمه دار را به بارهای پالت با جهت گیری منظم و پایدار تبدیل کنیم.
FFG Inline Robotic Palletizing Architecture
یکپارچه سازی الکتریکی و دست دادن (PLC-به{1}}PLC)
یک سیستم بدون درز به ارتباط با سرعت بالا بین کابینت کنترل اولیه FFG (معمولاً Siemens S7-1500 یا Rockwell ControlLogix) و کنترلکننده سلول روباتیک از طریق پروتکلهای اترنت صنعتی (PROFINET یا EtherNet/IP) نیاز دارد.
- تطابق فشار و نرخ:سنسورهای فوتوالکتریک در امتداد تراکم صف مانیتور نوار نقاله بسته نرم افزاری. اگر عملیات تسمهبندی پاییندست یا برداشت رباتیک کند شود، FFG بهطور خودکار یک سیگنال میکرو-تنظیم سرعت یا توقف موقت را برای جلوگیری از انباشته شدن جعبه-راهاندازی میکند.
- همگام سازی دستور غذا:هنگامی که یک اپراتور یک جعبه خاص SKU را در HMI اصلی FFG انتخاب می کند، سیستم به طور خودکار ابعاد بسته، پروفایل های الگوی لایه و ارتفاع پشته پالت را بهپالت ساز رباتیک برای جعبه های راه راه، حذف برنامه ریزی مجدد دستی در هنگام تعویض سفارش.
3. پایان-انتخاب-Arm Tooling (EOAT) برای بستههای{3}}سرعت بالا
گیره مکانیکی، یا انتهای-Arm Tooling (EOAT)، رابط عملکردی بین بازوی رباتیک و محصول راه راه است. بستههایی که از FFG خارج میشوند چالشهای منحصربهفردی را ارائه میکنند: آنها اغلب تازه چسبانده شدهاند، انعطافپذیر هستند و در معرض گیر افتادن هوای داخلی هستند.
صفحات فوم خلاء در مقابل گیره های سروو ساید-
انتخاب فنآوری صحیح گیره هم کیفیت پشته و هم سرعت خروجی را تعیین میکند:
- صفحات بزرگ-فوم خلاء سطحی (بدون فشار):با استفاده از دمندههای خلاء چند ناحیهای با واشرهای فوم اسفنجی تخصصی، EOATهای خلاء سطح بالایی بسته را آببندی میکنند. این طرح برای بستههای با تسمه محکم یا ورقهای موجدار صاف و سنگین بسیار مؤثر است.
- سروو-گیرههای جانبی محرک با چنگالهای پشتیبانی پایین:برای بستهها یا جعبههای شل و بدون تسمه با روکشهای بیرونی لغزنده، مکانیزم گیره-و-هیبرید برتر است. صفحات جانبی به آرامی دسته را فشار می دهند تا هم ترازی را حفظ کنند در حالی که انگشتان مکانیکی نازک زیر بار می لغزند و در حین چرخش سریع 4 محوره پشتیبانی از لغزش صفر- فراهم می کنند.
مقایسه کارایی انتخاب EOAT
• حداکثر خروجی:12 - 15 بسته در دقیقه
• حداکثر خروجی:24 - 30+ بسته در دقیقه(با FFGهای-سرعت بالا مطابقت دارد)
برای مطابقت با حداکثر خروجی های FFG، ربات EOAT اغلب برای انتخاب دو یا سه بسته به طور همزمان مهندسی می شود. با انتخاب چند بسته در هر چرخه، یک بازوی صنعتی 4{6}} که با سرعت متوسط 12 تا 15 چرخه در دقیقه کار می کند، می تواند بدون زحمت 24 تا 45 بسته در دقیقه را مدیریت کند و به طور موثر خط بسته بندی را در آینده محافظت کند.
4. مهندسی طرحبندی و بهینهسازی ردپای
فضای کف در گیاهان جعبه ای یک دارایی برتر است. نصب aپالت سازی رباتیکسلول در انتهای یک FFG نیاز به برنامه ریزی چیدمان استراتژیک برای ایجاد تعادل بین ایمنی، دسترسی به تعمیر و نگهداری و جریان مواد دارد.
L-شکل ردپای و جریان سلول رباتیک
گزینه های طرح بندی
1، طرحبندی مستقیم-خط:
برای کف های گیاهی باریک و دراز مناسب است. ربات مستقیماً در امتداد محور طولی خروجی FFG انتخاب می کند. در حالی که ساده است، برای تخلیه کامل پالت به نوار نقاله های حمل و نقل خطی طولانی تری نیاز دارد.
2،-شکل / راست-طرح زاویه:
محبوب ترین پیکربندی در کارخانه های تبدیل مدرن. نوار نقاله ورودی بعد از ایستگاه تسمه بسته 90 درجه می چرخد و نقطه برداشت را در مجاورت FFG می آورد. این یک 20 تا 30 فشرده ایجاد می کندm²ردپایی دارد و به یک اپراتور اجازه می دهد تا هم بر اجکتور شمارنده و هم سلول رباتیک نظارت کند.
اجزای سلولی یکپارچه
برای رسیدن به حقیقتبسته بندی و پالت بندی جعبه اتوماتیک، سلول رباتیک باید شامل سخت افزار پشتیبانی خودکار باشد:
- پخش کننده پالت خالی خودکار:پشته ای از 10 تا 15 پالت چوبی/پلاستیکی خالی را ذخیره می کند و به طور خودکار پالت های جداگانه را از طریق نوار نقاله های زنجیره ای وارد سلول می کند.
- ردیف خودکار-ورق / لغزش{1}}درج کننده ورق:از فنجانهای خلاء ثانویه روی ربات EOAT یا یک دروازهای اختصاصی برای قرار دادن لایههای نئوپان بین لایههای بسته استفاده میکند و پایداری پشته را برای پالتهای بلند-سنگین بالا میبرد.
5. مقایسه پارامترهای فنی و تجزیه و تحلیل ROI
ارتقا از روشهای انباشته قدیمی به یکپارچهبسته بندی و پالت بندی جعبه اتوماتیکسیستم بهبودهای عملیاتی قابل اندازه گیری را در بین توان عملیاتی، کارایی نیروی کار و کیفیت محصول به همراه دارد.
| متریک عملکرد | بارگذاری دستی | پشته ساز نیمه خودکار | سلول پالت ساز رباتیک درون خطی |
|---|---|---|---|
| حداکثر سرعت FFG پایدار | 10000 - 12000 جعبه در ساعت | 14000 - 16000 جعبه در ساعت | 18000 - 24، 000+ جعبه در ساعت (100% ظرفیت نامی) |
| تخصیص مستقیم نیروی کار | 2-3 اپراتور در هر شیفت | 1-2 اپراتور در هر شیفت | 0.5 اپراتور (نقش نظارتی پاره وقت) |
| زمان تغییر سفارش | N/A (تنظیم فیزیکی دستی) | 8 تا 15 دقیقه (تنظیم صفحه راهنما) | <1 minute (Automatic HMI Recipe Load) |
| مربع بودن پشته پالت | متغیر (وابسته به استقامت اپراتور) | متوسط (نیاز به پانسمان دستی- دارد) | بالا (میلی متر-قرار دادن سروو دقیق) |
| ریسک ارگونومیک و ایمنی | بالا (فشار مکرر، رفع خستگی) | متوسط (نقاط نیشگون، هندلینگ فیزیکی) | هندلینگ مستقیم صفر (پرده های نوری کاملاً بسته) |
مدل بازپرداخت مالی
- مفروضات عملیاتی پایه:عملیات 2 شیفتی، 250 روز کاری در سال، متوسط هزینه اپراتور به طور کامل 45000 دلار در سال.
- پس انداز نیروی کار:حذف 2 بارگیری دستی در هر شیفت در 2 شیفت=4 موقعیت های FTE ذخیره شده =کاهش سالانه 180000 دلار نیروی کار.
- سود عملیاتی:باز کردن قفل افزایش سرعت 20٪ در FFG که 400 دلار در ساعت در حاشیه ناخالص ایجاد می کند، معادل 120 دلار اضافی000+ در ارزش عملیاتی سالانه است.
- بازپرداخت تخمینی:با کل سرمایه گذاری سلول کلید در دست بین 220000 تا 320000 دلار، اکثر کارخانه های جعبه راه راه بازپرداخت کامل سرمایه را در داخل انجام می دهند.10 تا 16 ماهگی.
ادغام یک سلول پالت سازی خودکار با خط چسب پوشه Flexo شما، پایان{0}}-خط بسته بندی را از یک مرکز هزینه به یک مزیت رقابتی استراتژیک تبدیل می کند. با جفت کردن-ماشین آلات تبدیل سریع با دینامیکچسب پوشه فلکسو درون خطیپالت سازی، کارخانه های جعبه سازی گلوگاه های تولید ساختاری را حذف می کنند، هندسه پالت کامل را اعمال می کنند و هزینه ساخت هر جعبه را به شدت کاهش می دهند. کار در کنار یک شریک باتجربه اتوماسیون تضمین میکند که دست دادنهای PLC، طرحهای EOAT و چیدمان سلولها مطابق با ردپای فیزیکی کارخانه شما سفارشی میشوند و حداکثر زمان عملیاتی و بازده مالی را ارائه میدهند.